机械臂最小二乘法,在线辨识环境刚度

REF:变刚度环境下机械臂的阻抗控制方法
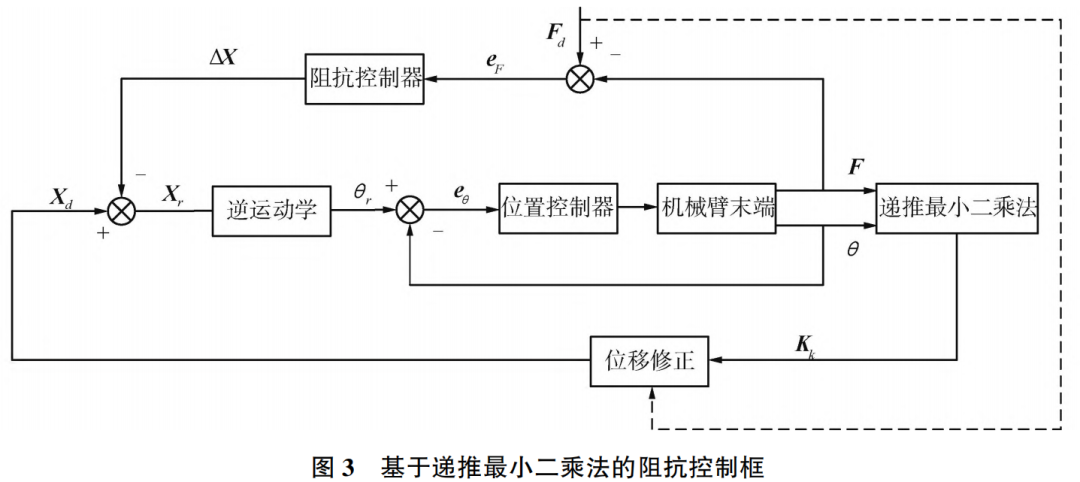
传统阻抗控制在刚度变化的情况下存在力波动剧烈,基于递推最小二乘法在线辨识环境刚度,并进行位移补偿的阻抗控制,提高变刚度环境下阻抗控制的性能。
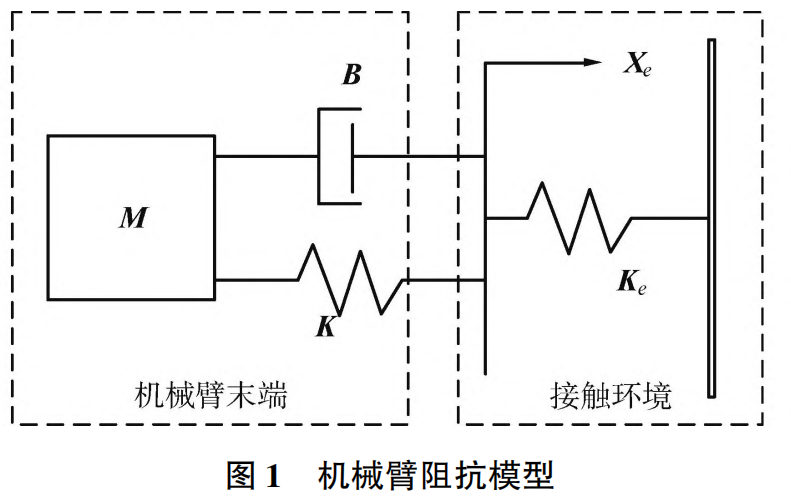
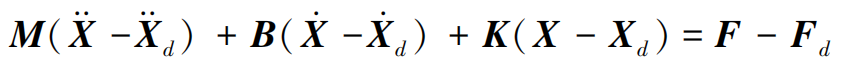
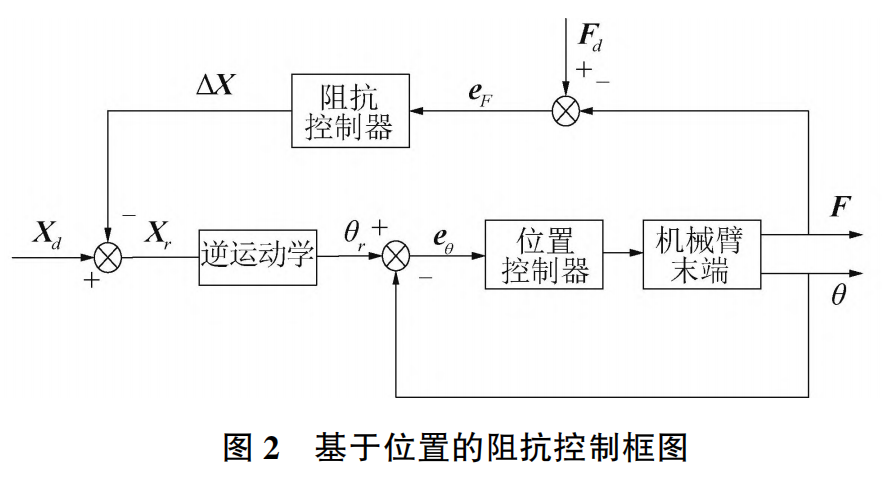
当机械臂与环境相互接触后,机械臂末端的六维力传感器可检测到的实际接触力与期望接触力的力偏差,将这一力偏差转换为机械臂的位置修正量 Δx,将机械臂预期的位移量 x_d 与该位置修正量 Δx 相加,从而产生传递给位置控制内环的输入信号。
当机械臂进行平面恒力跟踪作业时,环境刚度 k对机械臂力跟踪的稳态误差存在影响。 由于机械臂作业的平面往往刚度特别大,阻抗控制的力跟踪误差也会大大增加。 因此,为了实现力跟踪的准确性,较小甚至消除稳态误差,对环境刚度信息进行在线辨识,通过位移补偿,实现准确力跟踪效果。
在实际应用过程中,随着递推次数的增加,矩阵中的元素显然会变得越来越大,因此其逆矩阵会逐渐趋近于 0。 此时,模型更新将极其缓慢甚至无法继续更新,导致递推最小二乘法的数据饱和现象。 因此,最小二乘法在线递推的过程中,有必要对旧数据设置一个权值,即遗忘因子,从而使得旧数据在新数据中所占的比重降低,进而提高新数据的比重。 将遗忘因子代入最小二乘误差将带遗忘因子的递推最小二乘法应用于变刚度平面力跟踪的场景。
本文参与 腾讯云自媒体同步曝光计划,分享自微信公众号。
原始发表:2026-08-28,如有侵权请联系 cloudcommunity@tencent.com 删除
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号