以太网温湿度传感器数据封装:从Modbus TCP到私有协议的转换实践
原创
以太网温湿度传感器数据封装:从Modbus TCP到私有协议的转换实践
原创
BJ盛世宏博小程
发布于 2026-10-26 16:03:36
发布于 2026-10-26 16:03:36
以太网温湿度传感器数据封装:从Modbus TCP到私有协议的转换实践
物联网・盛世宏博・Modbus TCP、协议转换、温湿度传感器、数据封装、网关开发
关键词:Modbus TCP、私有协议、协议转换网关、以太网温湿度变送器、数据封装、帧解析、字节序、校验和、物联网采集转发、动环二次开发 标签:物联网协议开发、边缘网关、Modbus解析、自定义私有帧、温湿度采集转发、机房动环、智慧档案、协议适配开发
一、方案概述
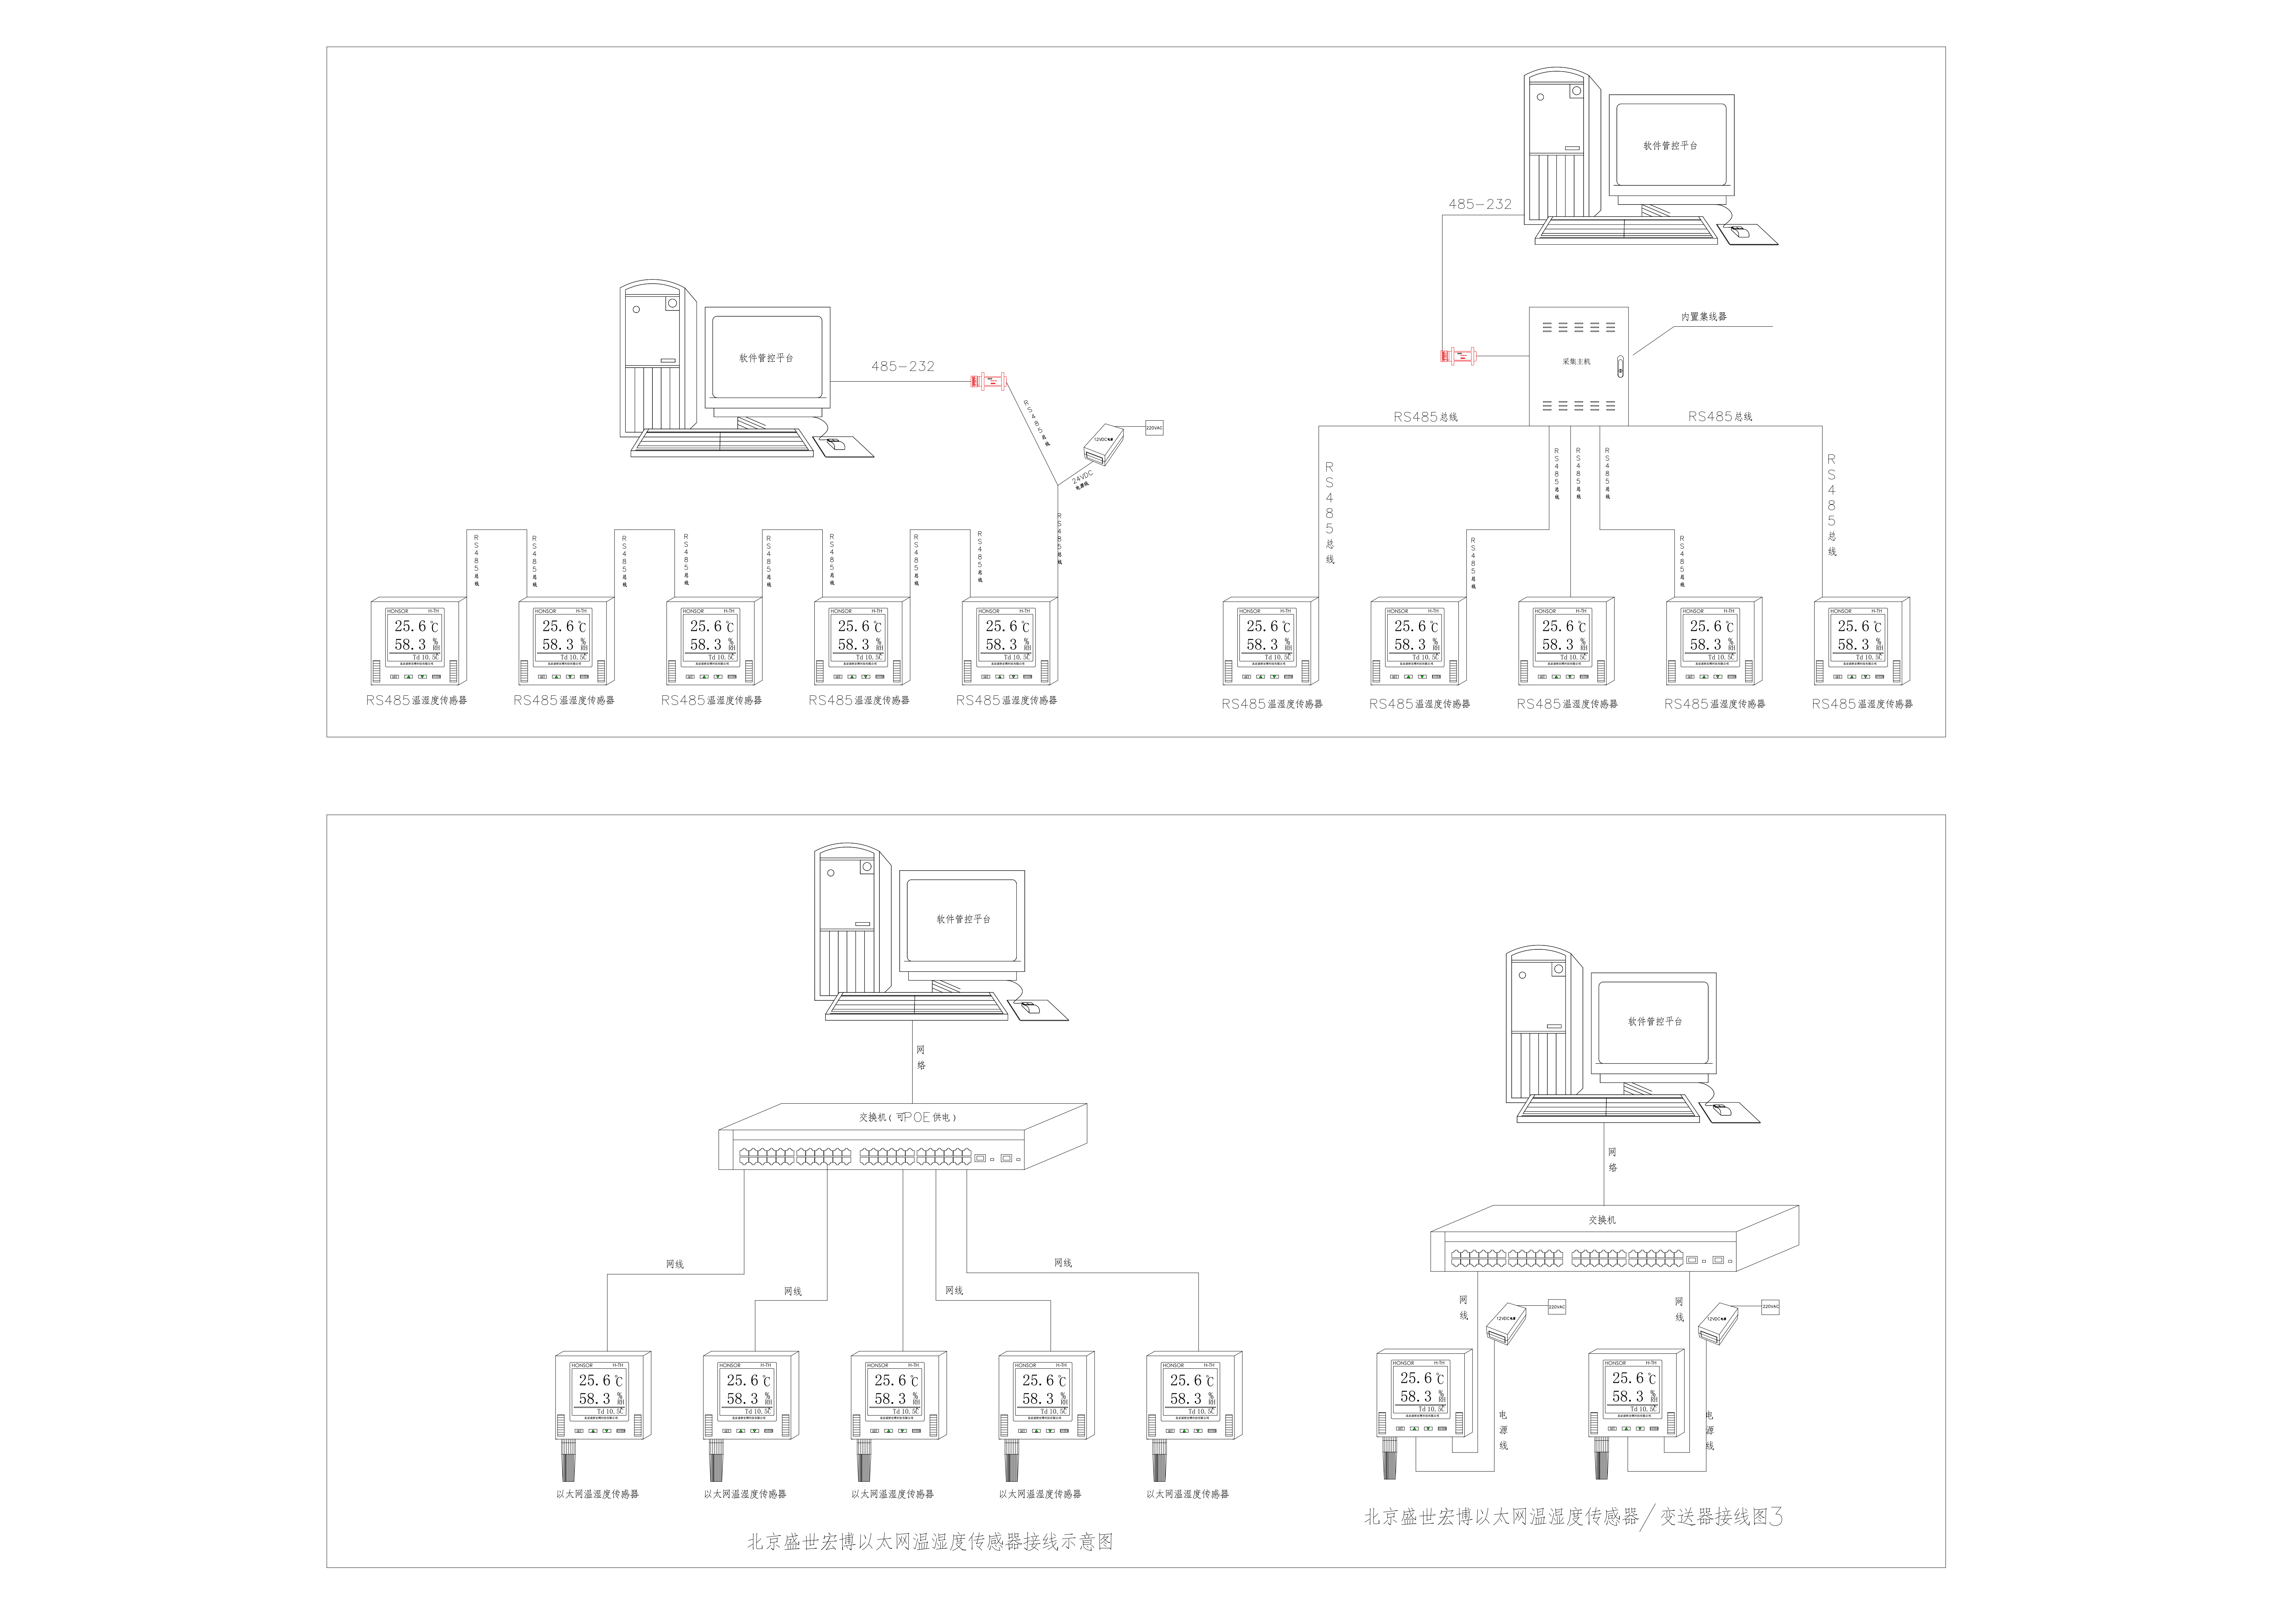
在机房动环、智慧档案馆、配电室监控项目中,大量以太网温湿度变送器原生只提供标准Modbus TCP协议。很多上位平台、老款集中监控主机、行业专用中控系统不支持Modbus TCP,厂商定义了一套私有二进制协议用于通信。此时不能直接更换传感器,最佳方案就是在边缘侧做协议转换:边缘网关(或采集服务)作为中间层,向下作为Modbus TCP客户端轮询以太网温湿度传感器,拿到原始温湿度、状态数据;向上按照平台规定的私有协议格式重新组帧、封装、校验,转发给上层中控。
本文完整讲解这套转换链路的工程实践,包含Modbus TCP读取、原始数据换算、私有协议帧结构设计、组包、校验、粘包分包处理、重传机制、异常状态封装,附带Python原型代码。适用于自研边缘采集网关、动环前置采集程序,也可用于国产档案库房监控、变电站辅控系统对接场景。
适用场景区分: 向下:RJ45以太网温湿度传感器,Modbus TCP Slave; 转换中间层:Modbus TCP Master(客户端); 向上目标:TCP Server / UDP上报,输出自定义私有二进制协议; 不适用:Modbus RTU串口、SNMP传感器,链路逻辑不一样。
二、整体转换架构
整个链路分为四层,清晰划分职责,解耦底层采集和上层协议:
- 感知层:以太网温湿度传感器(Modbus TCP Slave) 寄存器存放原始温湿度(通常放大10倍整数)、设备状态位、故障码。
- 转换层:协议转换服务(核心)
- 向下:Modbus TCP Master,定时轮询传感器、解析响应报文、数值换算;
- 数据清洗:越界过滤、离线标记、故障状态识别;
- 组帧封装:按照私有协议定义填充字段、计算校验、组装二进制帧;
- 向上转发:TCP长连接或者UDP报文发送给中控平台;
- 应答处理:接收平台下发的查询/设置指令,反向解析、翻译成Modbus TCP指令下发传感器。
- 传输层:TCP/UDP 私有协议载体,项目中UDP多用于主动上送、TCP多用于可靠查询交互。
- 应用层:上层中控/监控平台 只识别私有协议帧,不感知底层是Modbus传感器。
核心设计原则:单向采集优先,双向指令可选;采集逻辑和组帧逻辑分离,方便后续替换底层传感器或者修改上层私有帧格式。
常见误区:直接透传Modbus报文给平台,平台无法识别;或者在传感器固件上改协议,量产传感器固件修改成本高、不可维护,网关转换是工程上首选方案。
三、底层Modbus TCP读取规范(以太网温湿度传感器通用模型)
绝大多数国产以太网温湿度变送器保持一致的寄存器模型,这里作为转换输入源标准。
3.1 Modbus TCP参数
- 功能码:03(读保持寄存器)
- 从站ID(Unit ID):传感器从站号,很多网口变送器固定为1
- 寄存器起始地址:40001(偏移0)
- 寄存器数量:2个寄存器,寄存器0:温度原始值,寄存器1:湿度原始值
- 原始值规则:int16,放大10倍,如
256 → 25.6℃,521 → 52.1%RH - 异常响应:传感器故障、断线、寄存器非法地址会返回Modbus异常码
Modbus TCP请求报文示例(十六进制)
00 01 00 00 00 06 01 03 00 00 00 02解析:
- 事务ID:00 01
- 协议ID:00 00
- 长度:00 06
- UnitID:01
- 功能码03,起始地址0,读2个寄存器
响应报文示例:
00 01 00 00 00 07 01 03 04 01 00 02 08寄存器0值:0x0100 = 256 → 25.6℃;寄存器1:0x0208=520 →52.0%RH
3.2 数据换算公式
temp = raw_temp / 10.0
hum  = raw_hum / 10.0
额外状态位扩展(部分传感器):寄存器3:状态字,bit0=1探头断线故障。
四、私有协议帧设计(工程通用模板,可按需修改)
很多工控、档案、电力辅控私有协议是固定头 + 长度域 + 设备地址 + 命令码 + 数据域 + 校验和 + 帧尾结构。下面给出一套典型的二进制私有协议规范,作为转换输出标准,也是这类项目最常见的格式。
说明:不同甲方平台私有协议不一样,字段、校验方式、字节序(大端/小端)会变,本文重点是转换范式,字段可以按需替换。
私有协议帧定义(大端模式,字节序Big-Endian)
字段 | 字节长度 | 说明 |
|---|---|---|
帧头Header | 2 | 固定标识:0xAA 0x55 |
帧长度Len | 2 | 后面所有字节(从设备地址到校验前)总长度 |
设备Addr | 1 | 传感器编号/点位地址,区分库房、机柜测点 |
Cmd | 1 | 命令码:0x01=温湿度主动上送;0x02=平台查询指令;0x03=应答失败 |
DataLen | 1 | 数据域有效字节长度 |
Data域 | N | 业务数据,存放温度、湿度、状态 |
CheckSum | 1 | 累加和校验:前面所有字节求和,取低8位 |
帧尾Tail | 2 | 固定结束 0x55 0xAA |
Data域(Cmd=0x01,温湿度上报)内部结构:
字段 | 字节 | 说明 |
|---|---|---|
温度原始值 | 2 | int16,放大10倍,和Modbus原始值保持一致,平台自行÷10解析 |
湿度原始值 | 2 | int16 |
状态码 | 1 | 0正常;1探头故障;2传感器离线;3数值越界 |
时间戳 | 4 | Unix时间戳,可选,部分平台不需要 |
示例:温度25.6℃(256),湿度52.0(520),状态正常0,不带时间戳 data = [0x01,0x00, 0x02,0x08, 0x00]
校验说明:累加和校验是私有协议最常用;部分平台用CRC16(Modbus CRC)、CRC32,只需要替换校验函数即可。
正反两个方向数据流
- 下行采集上行上报(主流程) 转换服务 → Modbus TCP读取传感器 → 拿到raw_temp,raw_hum,status → 组装上面私有帧 → 发给中控平台
- 平台下发查询指令(交互流程) 平台下发私有查询帧(Cmd=0x02) → 转换网关解析私有帧 → 翻译成Modbus TCP读寄存器指令下发传感器 → 拿到数据 → 封装应答帧回传平台
五、协议转换核心难点与处理方案
5.1 字节序问题(高频踩坑)
Modbus TCP寄存器默认大端;私有协议有的平台要求小端。 ✅ 做法:写单独的转换函数,统一封装字节序,不要硬编码。
坑:Modbus读到0x0100,小端输出就要反转成
00 01。
5.2 TCP粘包、分包问题
TCP是流协议,没有天然帧边界。私有协议依靠帧头+帧尾+长度域做帧分割。 ✅ 处理逻辑:维护接收缓冲区,持续append字节;循环在缓冲区查找帧头0xAA 0x55,读取长度域,判断是否收齐一整帧,取出完整帧,剩余数据留在buffer继续等待。 UDP天然无粘包,但是丢包风险高,需要增加序号、重传。
5.3 传感器离线、采集失败如何封装
不能直接不上报,平台会判定失联。规范做法:固定填充占位值,状态码标记故障。 例:采集超时,temp=0xFFFF hum=0xFFFF status=2(离线),组帧上报,平台识别状态码告警。
5.4 轮询频率控制
Modbus TCP轮询间隔建议310s,根据项目要求;不要毫秒级高频轮询,造成传感器和网关压力。 同一网关下多台传感器,串行轮询或者协程并发轮询,做好超时控制(12s超时)。
5.5 双向指令权限控制
平台下发写寄存器(修改传感器IP、阈值)等高权限指令,增加白名单校验,防止非法修改传感器参数。
六、Python原型代码:Modbus TCP采集 + 私有协议组帧转发
依赖库:pymodbus(现代pymodbus3.x版本,推荐,比老pyserial modbus易用)
pip install pymodbus代码仅为转换逻辑原型,生产环境需要增加TCP长连接保活、粘包解析、日志、异常重试、多设备管理。
from pymodbus.client import ModbusTcpClient
import struct
import time

# ===================== 配置区 =====================
SENSOR_IP = "192.168.100.30"
SENSOR_PORT = 502
UNIT_ID = 1
PLATFORM_HOST = "192.168.100.10"
PLATFORM_PORT = 8080
POLL_INTERVAL = 5
# 私有协议常量
FRAME_HEAD = bytes([0xAA, 0x55])
FRAME_TAIL = bytes([0x55, 0xAA])
CMD_UPLOAD = 0x01
# ==================================================

def calc_checksum(data: bytes) -> int:
    """累加和校验,取低8位"""
    s = sum(data)
    return s & 0xFF

def build_private_frame(dev_addr: int, raw_temp: int, raw_hum: int, status: int):
    """
    组装私有协议上报帧
    :param dev_addr: 设备点位编号
    :param raw_temp: modbus原始温度int16
    :param raw_hum: modbus原始湿度int16
    :param status: 状态码
    :return: bytes 完整帧
    """
    # data域:raw_temp(2B) raw_hum(2B) status(1B)
    data = struct.pack(">hhB", raw_temp, raw_hum, status)
    data_len = len(data)
    # 长度域开始:dev_addr + cmd + datalen + data
    body = struct.pack(">BBB", dev_addr, CMD_UPLOAD, data_len) + data
    body_len = len(body)
    # 帧头 + 长度(2B) + body
    frame_body = struct.pack(">H", body_len) + body
    chk = calc_checksum(frame_body)
    full_frame = FRAME_HEAD + frame_body + bytes([chk]) + FRAME_TAIL
    return full_frame

def read_modbus_sensor():
    client = ModbusTcpClient(SENSOR_IP, port=SENSOR_PORT)
    try:
        conn = client.connect()
        if not conn:
            return None, None, 2  # 离线
        # 读保持寄存器,起始0,2个寄存器
        rsp = client.read_holding_registers(address=0, count=2, slave=UNIT_ID)
        if rsp.isError():
            return None, None, 1 # 故障
        raw_temp = rsp.registers[0]
        raw_hum = rsp.registers[1]
        return raw_temp, raw_hum, 0
    except Exception as e:
        return None, None, 2
    finally:
        client.close()

if __name__ == "__main__":
    import socket
    sock = socket.socket(socket.AF_INET, socket.SOCK_STREAM)
    sock.connect((PLATFORM_HOST, PLATFORM_PORT))
    dev_addr = 1 # 该传感器点位编号
    while True:
        rt, rh, st = read_modbus_sensor()
        if st == 0:
            frame = build_private_frame(dev_addr, rt, rh, st)
        else:
            # 故障占位 0xFFFF
            frame = build_private_frame(dev_addr, 0xFFFF, 0xFFFF, st)
        sock.sendall(frame)
        print(f"发送私有帧: {frame.hex()}")
        time.sleep(POLL_INTERVAL)
代码说明
read_modbus_sensor:向下读取Modbus TCP,返回原始整型值和状态码;build_private_frame:核心封装函数,按照上面私有协议结构打包二进制;calc_checksum:累加校验;- TCP长连接发送给上层平台;生产环境需要单独写接收协程解析平台下行查询帧。
七、生产级扩展改造方向
- 多传感器管理:用配置文件JSON维护点位列表(传感器IP、从站号、点位地址),循环批量采集;
- 帧接收解析器:独立写状态机解析平台下发私有帧,处理查询指令,反向转Modbus;
- 协议可配置化:帧结构、校验方式、字节序、字段偏移写在配置文件,不用改代码适配不同甲方私有协议;
- 缓存与重传:UDP模式下增加帧序号、ACK应答、超时重传;
- 本地缓存:平台断连时,转换网关缓存历史数据,平台恢复后补传;
- 告警转发:状态异常(探头故障、离线)除上报私有帧,同步推送告警到运维接口;
- 日志审计:打印十六进制原始Modbus报文、输出私有帧,方便现场抓包比对调试;
- 迁移到C语言:正式边缘网关(Linux嵌入式)一般用C实现,Python仅用于PC侧原型验证。
八、调试手段(现场排查协议封装问题)
- Modbus侧验证:modbus poll工具连接传感器,确认寄存器数值正确;
- 抓包验证:Wireshark同时抓两个方向流量:
- 502端口:Modbus TCP报文;
- 平台端口:输出的私有二进制帧;
- 帧校验校验:拿十六进制帧手动计算校验和,核对和代码输出是否一致;
- 字节序验证:单独提取温度字段,和预期值比对,大小端是最容易出错点;
- 平台端模拟器:写一个简单TCP服务,接收私有帧打印hex,模拟中控调试,不用联调正式平台。
九、方案对比:三种对接方案取舍
方案 | 优点 | 缺点 | 适用场景 |
|---|---|---|---|
网关Modbus→私有协议转换(本文) | 传感器通用、不改动固件、解耦、批量替换方便、标准化 | 开发转换程序、需要维护转换服务 | 绝大多数存量以太网温湿度对接私有中控平台 |
直接修改传感器固件输出私有协议 | 链路简单,无中间层 | 固件定制,成本高,无法使用标准传感器,后期维护麻烦 | 大批量定制项目、自有传感器研发 |
第三方商用协议网关 | 开箱即用,不用写代码 | 协议字段固定,私有协议特殊字段很难适配,价格高,黑盒不方便二次开发 | 标准成熟私有协议,无定制字段需求 |
十、方案总结
以太网温湿度传感器Modbus TCP转私有协议,本质是协议翻译+数据模型映射:底层采集标准化Modbus寄存器数据,在边缘层做数值清洗、状态编码,再按照甲方私有帧规范完成二进制封装、校验、转发。 这套模式在档案库房、配电室、IDC机房动环项目非常通用,优势是复用市面上大批量、标准化的Modbus TCP以太网温湿度变送器,不用定制传感器,只在网关层做适配;同时实现上下层解耦,底层传感器更换、上层平台协议版本迭代可以独立修改,互不影响。 开发重点把控:字节序、帧边界粘包处理、校验算法、故障状态统一封装,这四点是现场联调最容易卡住的地方。
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号