档案室升级智慧档案系统:3D立体可视化实时监测温湿度与漏水风险监控方案
原创
档案室升级智慧档案系统:3D立体可视化实时监测温湿度与漏水风险监控方案
原创
BJ盛世宏博小程
发布于 2026-10-22 15:50:50
发布于 2026-10-22 15:50:50
档案室升级智慧档案系统:3D立体可视化实时监测温湿度与漏水风险监控方案
物联网 · 盛世宏博 · 智慧档案
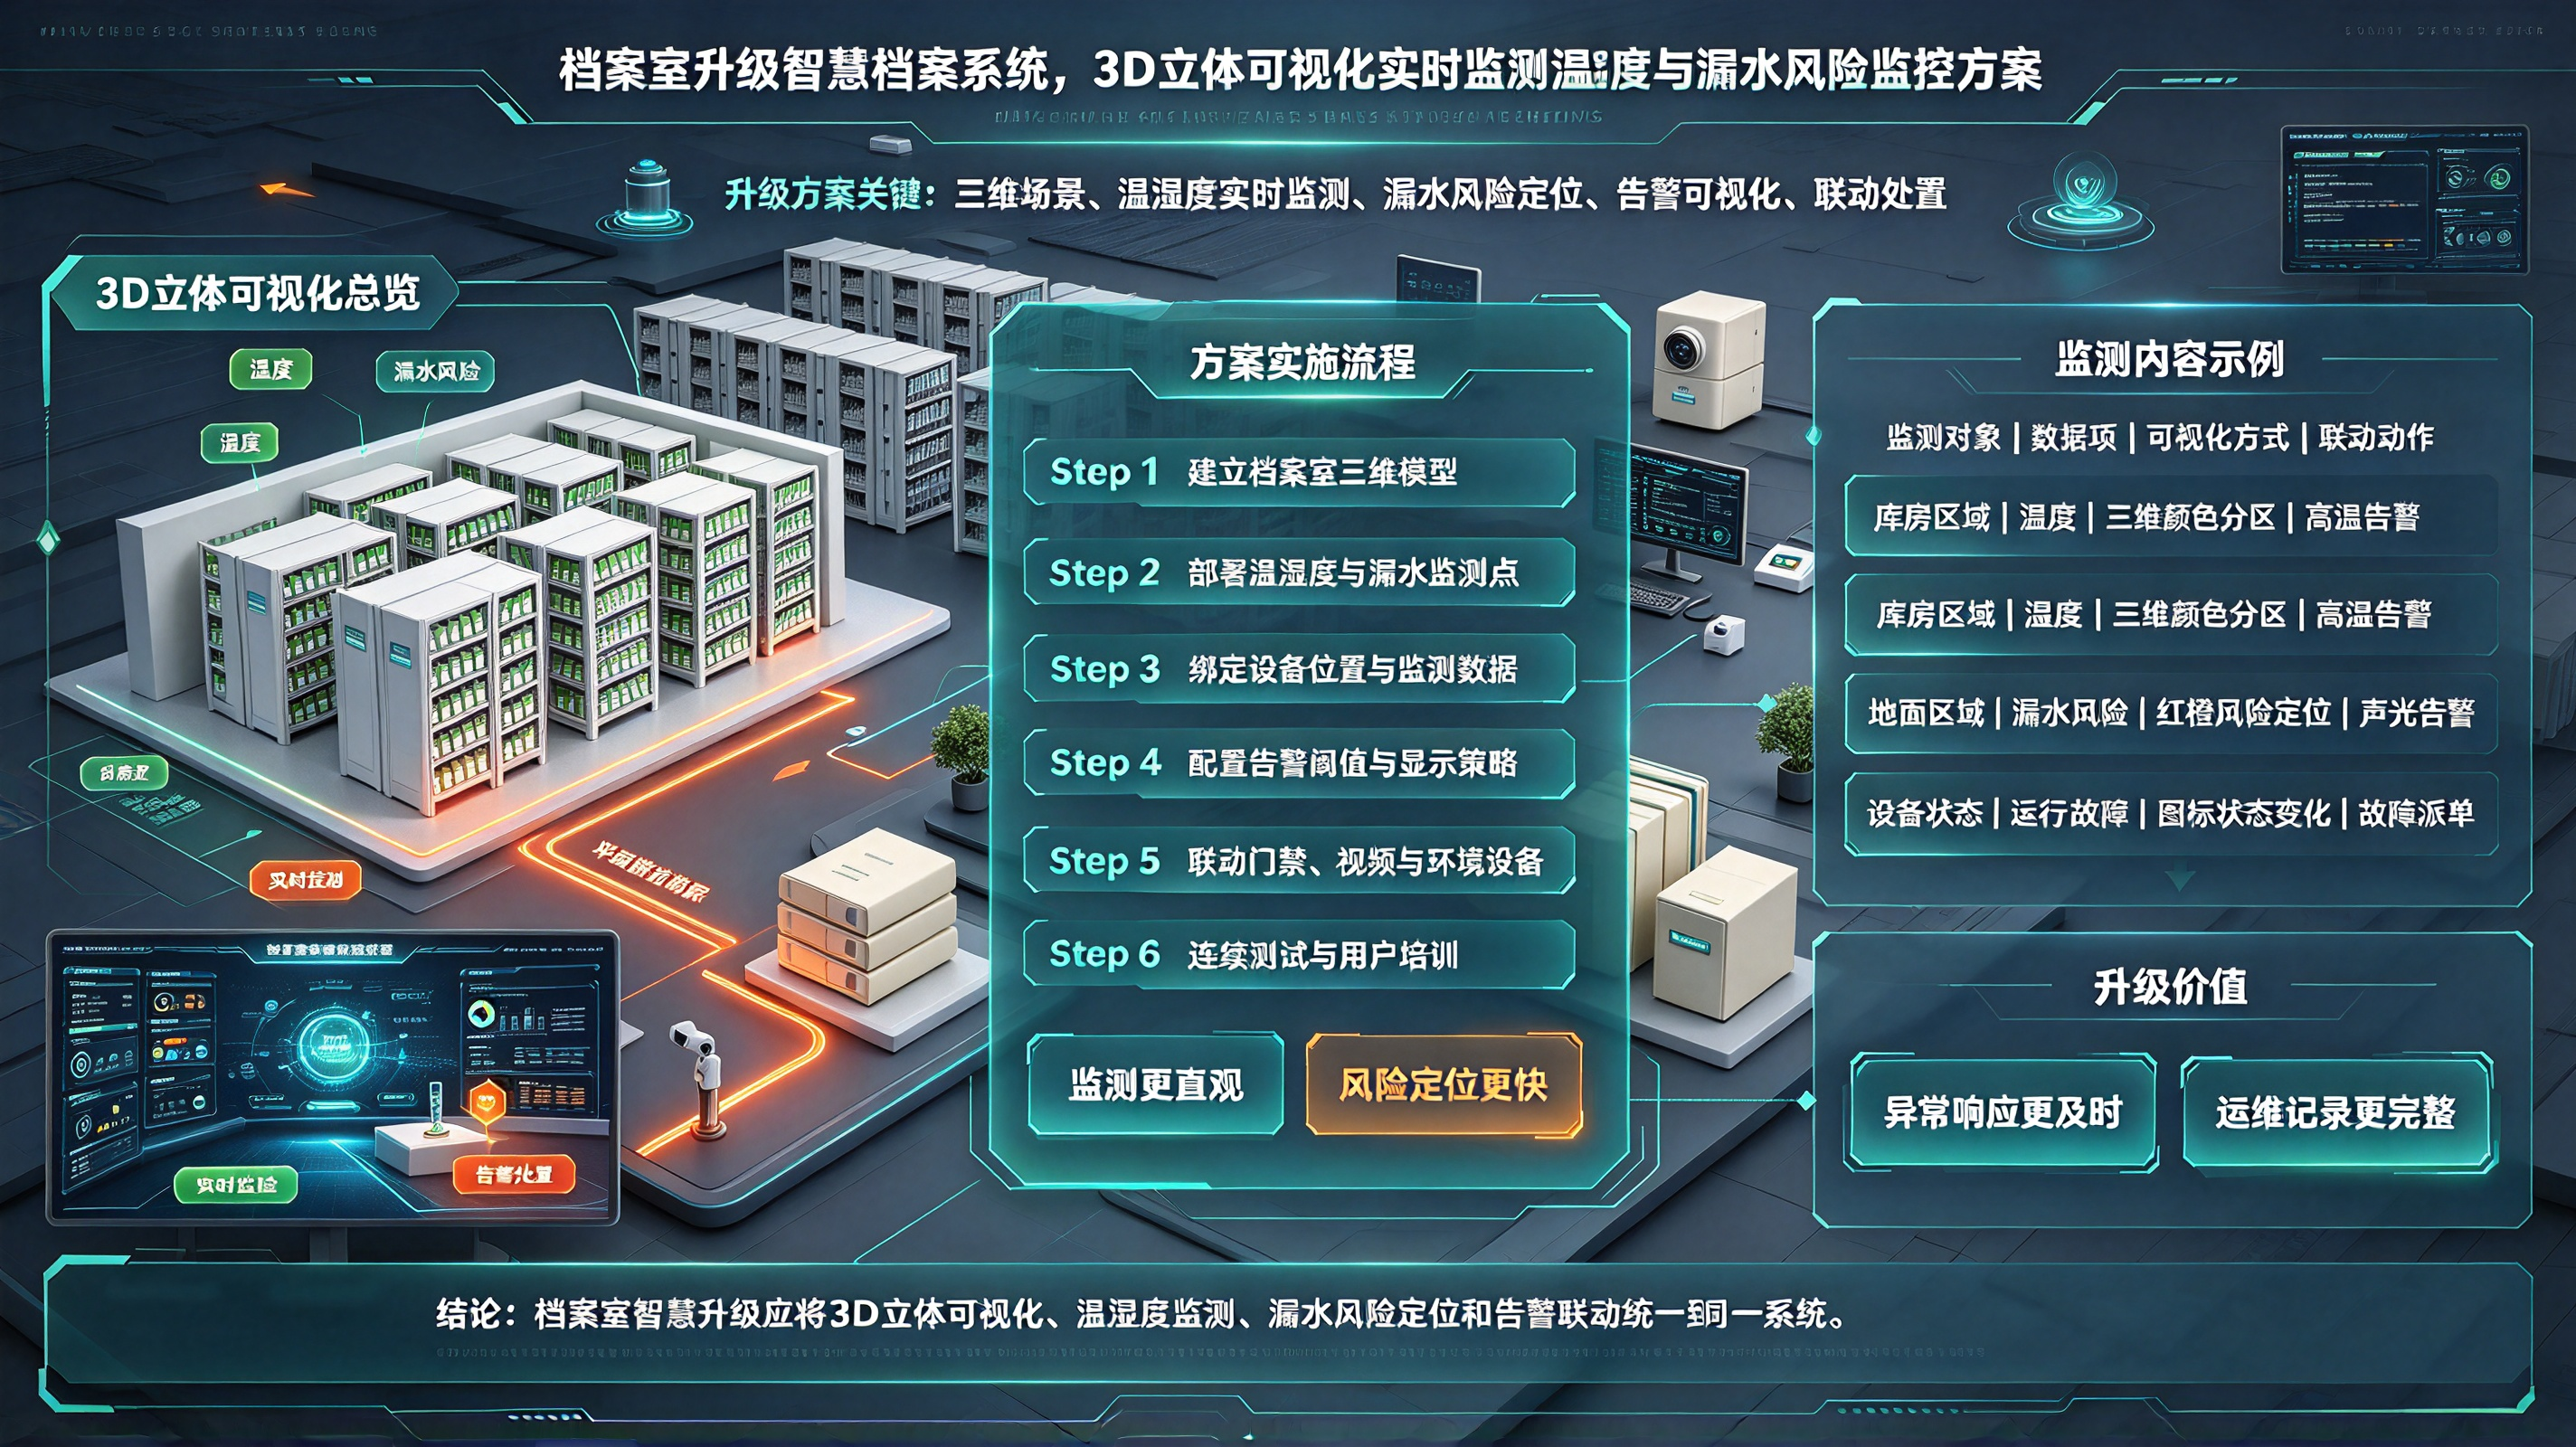
一、先讲清诉求本质:不是"做个3D大屏",是"把风险空间化"
档案室升级智慧档案系统,上 3D 可视化的真实价值不在展示,而在把告警锚定到具体坐标:
- 温度超 60%RH → 不是"库房A告警",而是"3排2列3层密集架中部"
- 漏水绳触发 → 不是"漏水告警",而是"恒湿机 02 号进水管法兰处"
- 露点逼近柜体表面 → 不是"湿度高",而是"金属柜体 1.5m 高度存在凝露风险"
传统动环是"告警列表",3D 可视化是"风险地图"。差别在于:前者让人找,后者让人看。
二、总体架构:四层数据链
采集层(点位)
  温湿度传感器(网口/PoE、RS485)
  漏水绳/水浸电极(定位/非定位)
  露点/门磁/烟感/水阀状态
        ↓
边缘层(网关)
  协议转换(Modbus TCP/RTU、SNMP、私有协议)
  数据质量戳(GOOD/STALE/SUSPECT/OFFLINE)
  事件打标(坐标、区域、风险等级)
        ↓
平台层(数据中枢)
  时空数据库(点位×时间×坐标)
  告警引擎(阈值+滞回+趋势+关联)
  风险模型(露点-表面温差、漏水扩散路径)
        ↓
展现层(3D 可视化)
  BIM/轻量化 3D 模型
  实时数据绑定(点-模型-告警)
  风险热力图 + 漏水扩散模拟
三、3D 模型与坐标体系
1. 建模粒度(按预算分级)
等级 | 建模内容 | 适用 |
|---|---|---|
L1 简模 | 库房轮廓 + 密集架/柜体方块 | 小型档案室(<500㎡) |
L2 中模 | 密集架分排分列分层 + 门/风管 | 中型档案室(500~2000㎡) |
L3 精模 | 档案盒/卷宗层级 + 管线/阀门 | 特藏库/省市级档案馆 |
2. 坐标绑定规范
点位编码规则:
  库房-排-列-层-点位类型

示例:
  A-03-05-02-TH   → A库 3排 5列 2层 温湿度
  A-01-00-00-LK   → A库 1排 恒湿机旁 漏水绳
  B-00-00-00-DOOR → B库 主入口 门磁
每个点位在 3D 模型里有唯一锚点(Anchor),数据绑定到锚点:
{
  "point_id": "A-03-05-02-TH",
  "position": {"x": 12.5, "y": 3.2, "z": 2.1},
  "point_type": "temperature_humidity",
  "value": {"temp": 22.6, "hum": 53.4, "dew": 12.8},
  "quality": "GOOD",
  "last_update": "2026-10-14T10:30:05+08:00"
}
3. 建模交付物
- BIM 轻量化模型(glTF/3D Tiles 格式,浏览器可直接渲染)
- 锚点坐标表(点位 ID ↔ 模型坐标)
- 材质/贴图(库房实景照片贴图,提升辨识度)
四、温湿度立体监测
1. 布点策略:不按面积,按"风险空间"布
每个密集架单元:
  进风面(冷通道侧)1 个
  中部(档案存放区)1~2 个
  出风面(热通道侧)1 个
  底部(近地面凝露风险区)1 个

特殊区域:
  库房四角(气流死角)各 1 个
  恒湿机回风口 + 送风口 各 1 个
  主通道 1~2 个(人员活动区)
  特藏柜内部(分体探头伸入)
只测"库房平均" = 只看平均不看个体。档案室的核心风险在局部热点、局部高湿,必须立体布点。
2. 立体数据可视化
表达方式:
- 温湿度数值直接悬浮在 3D 模型对应锚点上方
- 颜色映射:绿色(正常)/ 黄色(预警)/ 红色(告警)/ 灰色(离线)
- 点击点位 → 弹出 24h 趋势曲线 + 阈值 + 历史极值
立体热力图(核心价值):
以密集架为最小单元,生成温度/湿度/露点三维热力图:
  X 轴 = 排
  Y 轴 = 列
  Z 轴 = 层
  颜色 = 当前值/偏离目标带程度
一眼看出:
- 哪个密集架哪个层位温度偏高(通风死角)
- 哪个区域湿度持续偏高(漏水/渗湿源头)
- 露点接近表面温度的位置(凝露风险)
3. 平台逻辑优化
# 立体联动控制
def立体_control(point_id, temp, hum, dew, surface_temp):
    # 1. 局部热点 → 针对性启动对应区域恒湿机/风扇
    if temp > 26 and point_id in hot_zone:
        start_local_fan(point_id.zone)

    # 2. 露点风险 → 优先除湿,同时启动再热
    if dew - surface_temp < 2:
        start_dehumid(point_id.zone)
        start_reheat(point_id.zone)

    # 3. 湿度异常 → 启动对应区域恒湿机
    if hum > 63:
        start_dehumid(point_id.zone)
    elif hum < 45:
        start_humidify(point_id.zone)

    # 4. 多点交叉验证
    neighbors = get_neighbor_points(point_id, radius=2)
    if abs(temp - median([p.temp for p in neighbors])) > 3:
        mark_suspect(point_id)  # 单点异常,不驱动联动
五、漏水风险监控
1. 漏水检测布点(档案室重点区域)
位置 | 选型 | 说明 |
|---|---|---|
恒湿机正下方 | 漏水绳/水浸电极 | 进水管法兰、排水管接口 |
恒湿机进水管沿线 | 定位漏水绳 | 报坐标,方便找漏点 |
空调冷凝水管 | 漏水绳 | 排水坡度低点 |
库房四周边墙根 | 漏水绳 | 外墙渗水、屋顶漏水 |
主通道低点 | 水浸电极 | 大面积进水 |
电缆沟/管线沟 | 定位漏水绳 + 液位浮球 | 沟内积水 5cm 即报警 |
2. 漏水联动
漏水绳触发:
  L1 硬件:关进水电磁阀(断电关阀型)
  L2 网关:停加湿、开排水泵、恒湿机进"防水模式"
  L3 平台:
    - 3D 模型对应锚点变红 + 闪烁
    - 弹出漏水扩散模拟动画
    - 联动视频预置位查看现场
    - 工单派发 + 短信/电话通知
    - 冻结该区域恒湿机加湿功能(恢复需人工确认)
3. 漏水扩散模拟(3D 亮点)
平台内置库房高程模型(±2cm 精度):
  漏水点 → 计算水流方向(向最低点扩散)
        → 模拟 5min/15min/30min 积水范围
        → 标出受威胁的密集架/档案卷宗
        → 提示优先转移区域
这不是"炫技"。档案馆真漏水时,值班人员需要在 10 分钟内决定"先搬哪几排",扩散模拟直接给出答案。
六、告警与联动:从"列表"到"空间"
1. 告警分级 + 空间定位
级别 | 场景 | 3D 表现 |
|---|---|---|
提示 | 湿度 58~60%RH | 点位黄色 |
严重 | 湿度 >63%RH 持续 30s / 漏水绳触发 | 点位红色闪烁 + 区域高亮 |
紧急 | 漏水扩散到密集架 / 消防信号 | 红色区域扩散动画 + 声光弹窗 |
2. 告警面板与 3D 联动
左侧:告警列表(传统)
右侧:3D 模型(点击告警 → 自动定位到对应锚点 + 镜头拉近)
底部:该点位 24h 趋势 + 同区域对比
3. 联动场景示例
场景1:湿度超 63%RH
  3D 表现:该区域密集架变黄→红,湿度热力图刷新
  平台动作:启动对应恒湿机除湿,推送告警

场景2:漏水绳触发
  3D 表现:漏水点红色闪烁,扩散模拟启动
  平台动作:关进水阀、停加湿、弹视频、派工单、标转移优先级

场景3:露点逼近表面温度
  3D 表现:金属柜体表面凝结预警(蓝色高亮)
  平台动作:启动除湿+再热,提示巡检
七、技术选型建议
1. 3D 引擎
方案 | 优点 | 缺点 | 适用 |
|---|---|---|---|
WebGL (Three.js) | 轻量、免插件、跨平台 | 大场景性能一般 | 中小型档案室 |
Cesium/3D Tiles | 支持大规模 BIM、GIS 融合 | 学习曲线陡 | 大型档案馆 |
Unity WebGL | 效果好、交互丰富 | 包体大、需开发 | 展示型项目 |
国产轻量引擎(如 ThingJS) | 中文生态、对接快 | 定制性受限 | 快速交付 |
2. 数据通道
实时数据:MQTT over WebSocket(低延迟,<1s)
历史数据:REST API + 时序数据库(InfluxDB/TDengine)
视频联动:RTSP → WebRTC(浏览器直接播放)
3. 部署方式
方案A:本地化(推荐)
  平台 + 3D 引擎 + 数据库全部本地部署
  适合:涉密/重要档案馆

方案B:混合云
  实时监测本地,3D 展示上云
  适合:多馆集中管理
八、实施步骤
Step 1:勘察建模(1~2 周)
  现场测绘 → BIM 建模 → 锚点坐标表 → 模型轻量化

Step 2:点位布设(1~2 周)
  温湿度传感器安装 + 漏水绳敷设 + 网络布线

Step 3:平台对接(1~2 周)
  网关协议对接 → 数据质量戳 → 告警引擎 → 规则配置

Step 4:3D 绑定(1 周)
  点位与锚点绑定 → 实时数据驱动 → 热力图生成

Step 5:联动调试(1 周)
  漏水扩散模拟 → 告警联动 → 视频弹窗 → 门禁互锁

Step 6:验收交付(1 周)
  72h 连续运行 → 故障注入测试 → 交付文档 + 培训
九、验收标准
- [ ] 3D 模型与现场 1:1 还原,误差 <5cm
- [ ] 100% 点位在 3D 模型中有锚点,可点击查看实时数据
- [ ] 温湿度数据刷新 <5s,与手持表比对 ≤±0.5℃
- [ ] 漏水绳触发 → 3D 红色闪烁 + 扩散模拟 ≤2s
- [ ] 告警点击 → 3D 自动定位 + 镜头拉近 ≤1s
- [ ] 露点风险 → 凝露预警 3D 高亮 + 联动除湿/再热
- [ ] 72h 连续运行,通讯可用率 ≥99.5%
- [ ] 断网 10min 恢复后,数据按采样时间补传,3D 曲线连续
十、收口
档案室升级智慧档案系统做 3D 可视化,价值不是"领导来看个大屏",而是三件事:
风险空间化:告警不再只是"库房A",而是"3排5列2层"。
数据立体化:温湿度/露点/漏水形成三维热力图,死角和高风险区一眼可见。
决策可视化:漏水扩散模拟直接告诉值班人员"先搬哪几排"。
落地关键:3D 模型要有锚点,数据要有坐标,告警要有位置,联动要有空间——模型是壳,数据是骨,风险是魂。
关键词:智慧档案系统,3D立体可视化,温湿度监测,漏水风险,BIM轻量化,锚点坐标,热力图,漏水扩散模拟,实时监测,联动告警
tags:#智慧档案 #3D可视化 #温湿度监测 #漏水监控 #BIM #热力图 #风险定位 #扩散模拟 #实时监测 #档案室升级
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号