国产化智慧档案平台开发:3D 可视化对接恒温恒湿消毒净化一体机笔记
原创
国产化智慧档案平台开发:3D 可视化对接恒温恒湿消毒净化一体机笔记
原创
盛世宏博小可
发布于 2026-10-22 15:49:04
发布于 2026-10-22 15:49:04
国产化智慧档案平台开发:3D 可视化对接恒温恒湿消毒净化一体机笔记
物联网 · 盛世宏博 · 智慧档案平台、3D 数字孪生、恒温恒湿消毒净化一体机、Modbus TCP、边缘网关、信创、写后回读、安全联锁
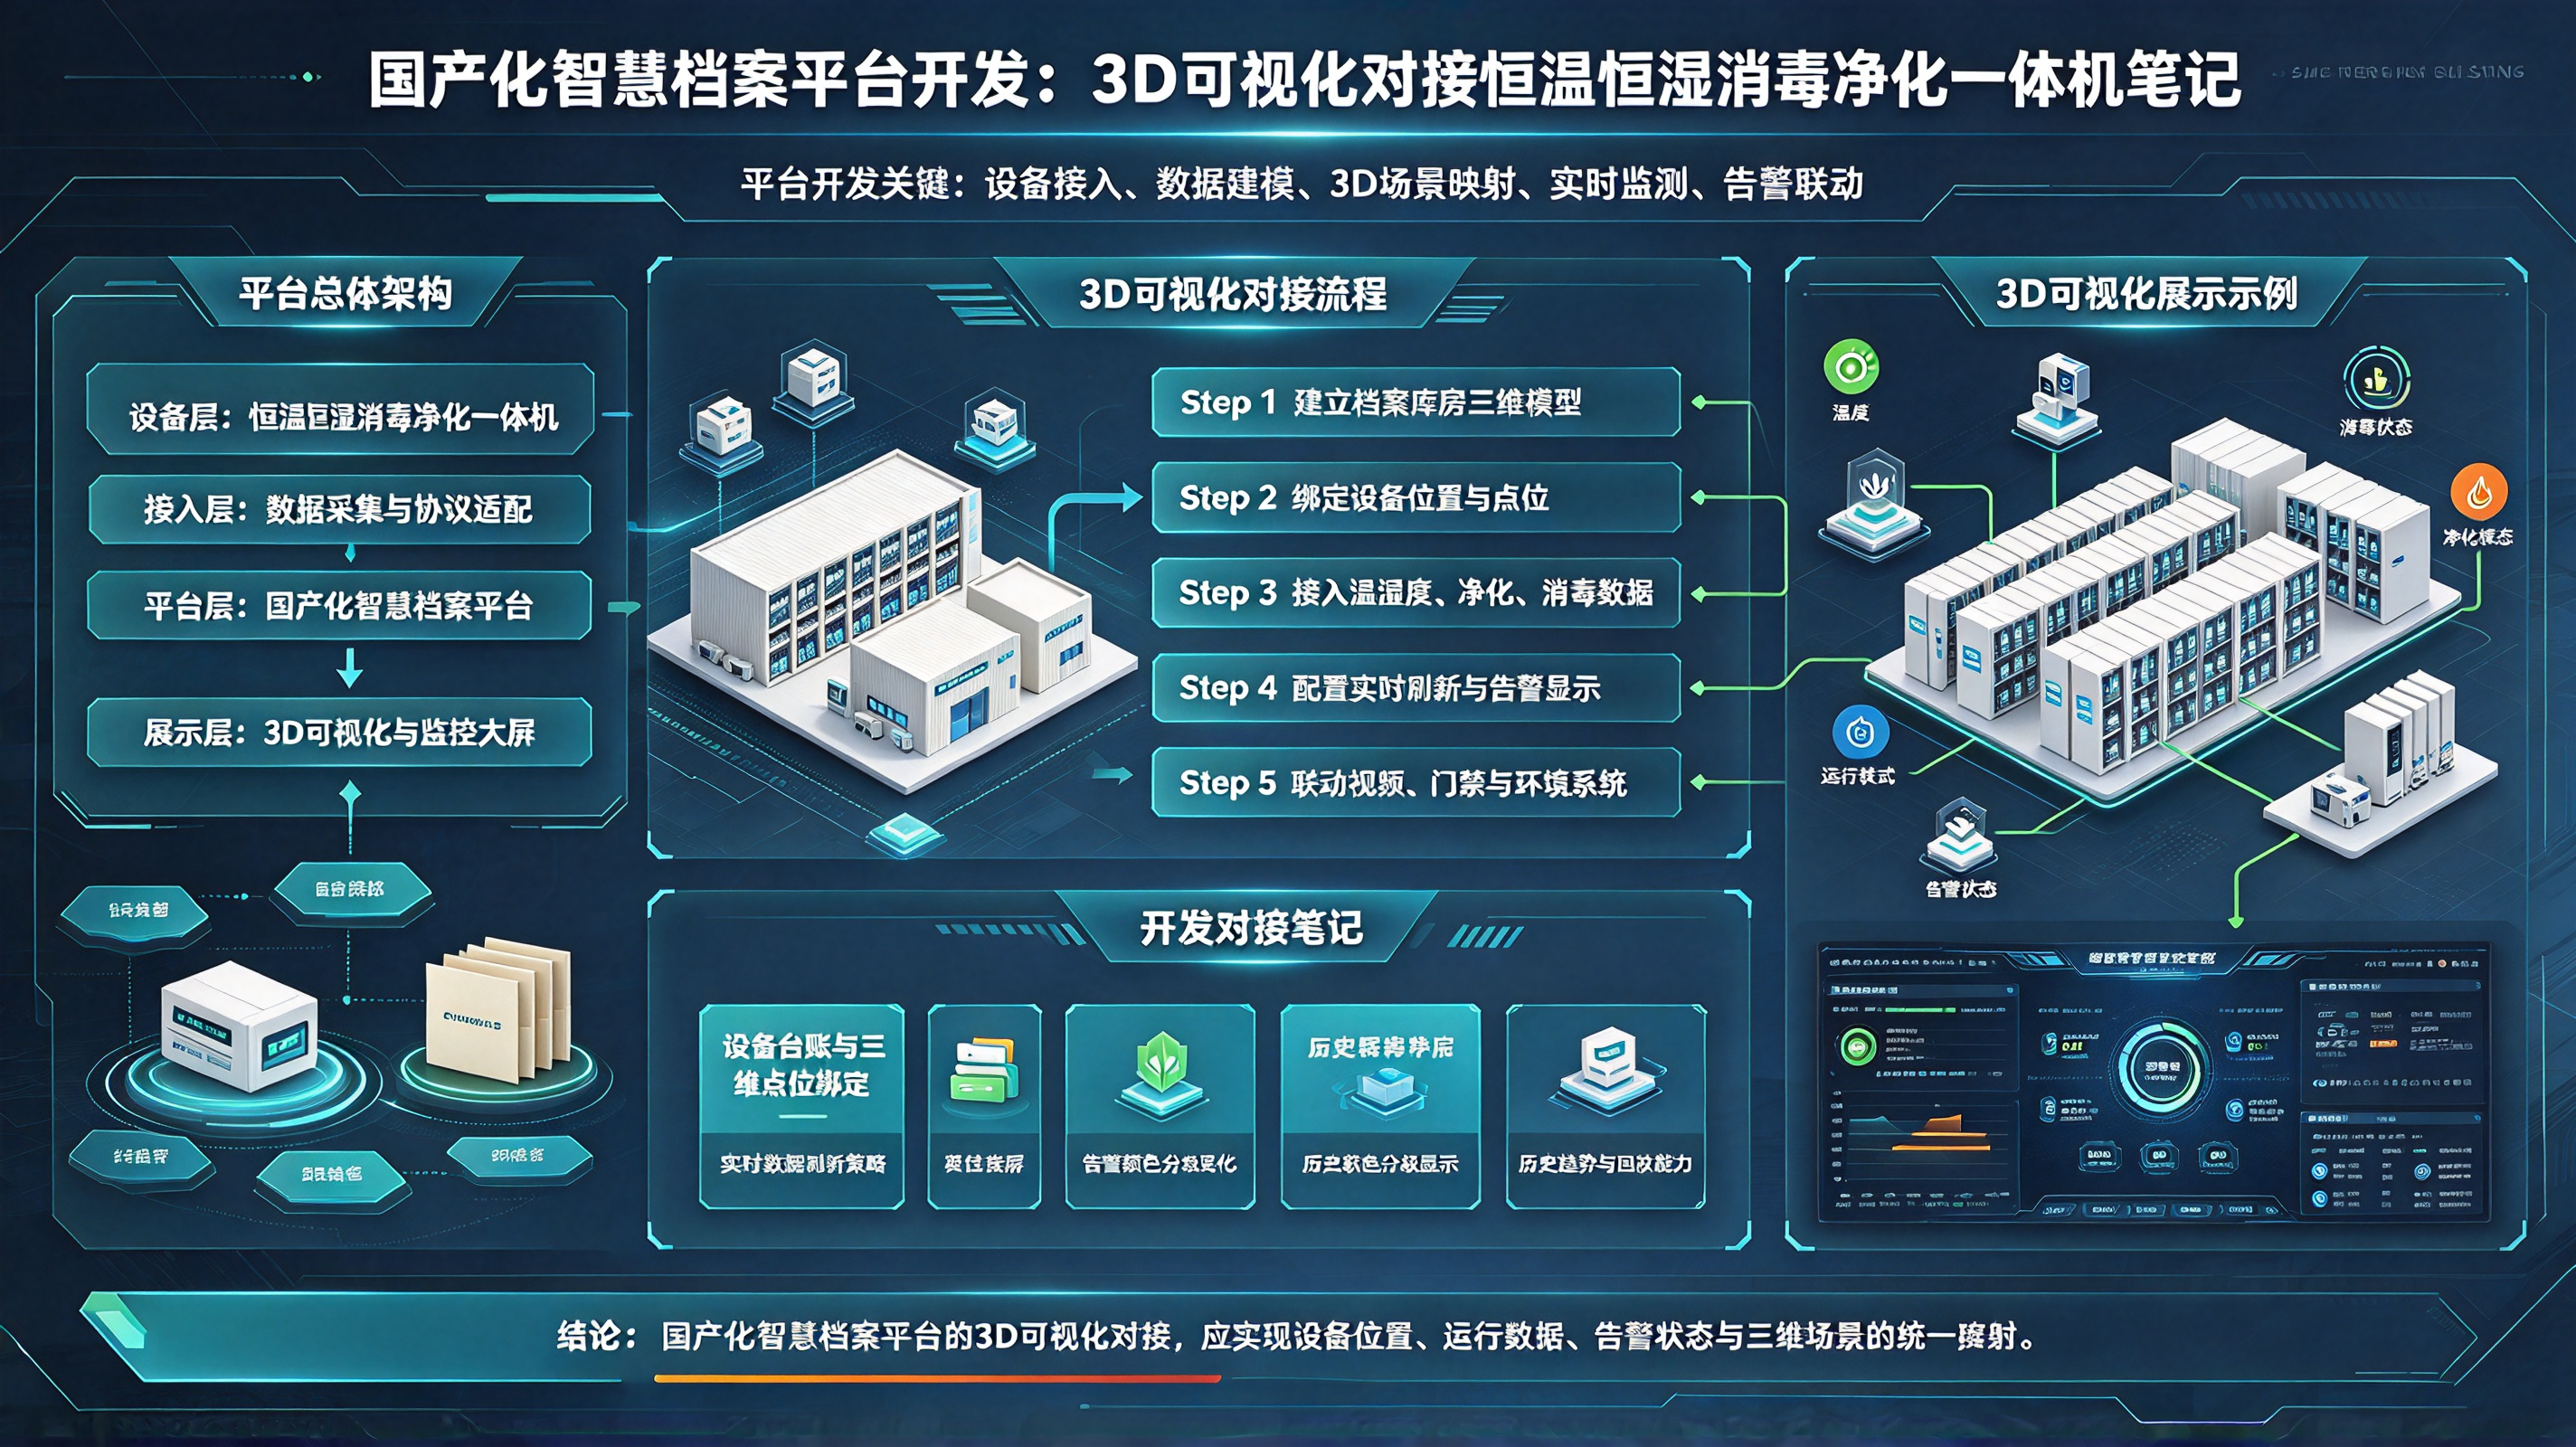
一、先定边界:3D 不是“把设备贴图”,是“空间—设备—事件”三元绑定
很多项目把 3D 做成“库房照片 + 飘数字”,一查就崩:
- 模型坐标和真实安装位差半米
- 点模型看到的是回风温度,不是档案区代表点
- 点“消毒”按钮直接写 UV 使能,人在库房也启动
- 平台宕机,3D 一黑,库房也跟着失守
正确认知:
3D 可视化只做“看得懂、点得动、查得到”;实时调控放边缘网关,策略/审计/报表放平台。
二、信创底座:别只换 CPU,要把数据链路重搭一遍
国产化不是“x86→飞腾/鲲鹏 + CentOS→麒麟/统信”就完事。
层 | 信创选型 |
|---|---|
CPU | 飞腾、鲲鹏、龙芯、海光 |
OS | 银河麒麟 V10、统信 UOS |
时序库 | TDengine、IoTDB |
关系库 | 达梦 DM8、人大金仓 KingbaseES |
中间件 | 东方通 TongWeb、宝兰德 |
3D 引擎 | ThingJS、国产 CIM、WebGL 自研 |
边缘网关 | 国产 ARM/龙芯 + 麒麟/统信,跑 PyModbus/自研采集器 |
坑点:
- InfluxDB 原生包在部分国产 arch 下缺 arm64/rpm,许可也不顺 → 换 TDengine/IoTDB
- 国产平台宣传“支持 Modbus”,但浮点字节序、0x06/0x10 差异、心跳机制适配参差 → 进场前必须拿样机联调
三、接入架构:边缘归一,平台只消费物模型
[恒湿消毒净化一体机]
   ├─ 以太网型:Modbus TCP 502 / PoE 交换机
   └─ RS485 型:Modbus RTU → 串口服务器/边缘网关
        │
        ▼
[信创边缘网关]
   - 多协议:RTU / TCP / SNMP / DI-DO / HTTP
   - 点表映射:40001→temp、40009→purify_enable
   - 字节序/缩放/位域解析
   - 本地闭环:死区、最小运行时长、错峰、消毒互锁
   - 断网自治:按 EEPROM 参数继续跑,恢复后补传
        │  MQTT / Modbus TCP(北向统一)
        ▼
[国产化智慧档案平台]
   - 孪生数据总线:asset_id + space_id + metric + ts + quality
   - 防护域中台:防潮/防高温/防霉/防尘/防有害气体…
   - 规则引擎:阈值+趋势+死区+优先级仲裁
   - 审计中心:谁/何时/旧值/新值/回读结果
        │
        ▼
[3D 可视化]
- 模型=设备,颜色=状态,弹窗=事件,按钮=经审计的下发平台不拼 Modbus 帧、不算 CRC、不处理字节序——这些是网关的活。
四、3D 模型与一体机的数据绑定(核心笔记)
1. 空间标识体系
space_id: "3F-WS-A-03"
space_path: [县档案馆, 3F, 文书库A, A区, 03列]
position: {x:12.34, y:5.67, z:1.50}
bound_assets:
  - TH-A03-01   (回风温湿度)
  - HME-A03-01  (恒湿净化一体机)
  - PM-A03-01   (PM2.5/TVOC)
模型只存“形状+位置”,数据通过 space_id 动态绑定。换传感器不改模型,只改绑定。
2. 状态驱动渲染
一体机状态 | 3D 表现 |
|---|---|
待机/自动稳态 | 原色 |
除湿 | 蓝色 |
加湿 | 绿色 |
净化 | 青色 |
UV/臭氧消毒 | 紫色 |
故障/缺水/滤网堵 | 红色闪烁 |
通信丢失 | 灰色 + 问号 |
水浸/消防触发 | 区域红色高亮 + 声光 |
湿度 58~60%RH → 区域黄闪预警;>63%RH → 中台下发除湿;回落 45~60%RH → 回待机。
3. 点击模型能干什么(权限分级)
- 档案员:看实时值、历史曲线、告警记录
- 运维:远程改目标湿度、切自动/除湿/加湿/净化
- 管理员:改联动策略、消警、导出审计
- 任何人点“UV/臭氧” → 平台先查门禁/人体存在/消防/臭氧浓度,不过闸不许写
五、一体机点表:平台侧只要“物模型”,不要“寄存器”
网关向上暴露的 JSON 例子:
{
  "asset_id": "HME-3F-A03",
  "space_id": "3F-WS-A-03",
  "proto": "modbus_tcp",
  "metrics": {
    "temp": 21.4,
    "humidity": 53.2,
    "dewpoint": 11.8,
    "pm25": 18,
    "tvoc": 0.03,
    "ozone_ppm": 0.01,
    "filter_life": 87
  },
  "state": {
    "run_mode": "const_hum",
    "purify": true,
    "uv": false,
    "ozone": false,
    "fan_fault": false,
    "water_shortage": false
  },
  "control": {
    "local_remote": 1,
    "safety_interlock": 0,
    "target_rh": 55.0,
    "deadband": 5.0
  },
  "quality": "good",
  "ts": 1761111111
}
3D 绑 state.run_mode 和 metrics.humidity,不绑 40001/40009/40018。
六、写控安全链:3D 点一下背后发生什么
以“平台/3D 下发目标湿度 52%RH”为例:
1. 鉴权:账号有无“环境调控”权限
2. 读 local_remote → 必须=1(远程受控),否则告警“设备未切远程”
3. 读 safety_interlock → 门开/有人/烟感/水浸/臭氧超 → 拦截并写审计
4. 网关按设备模板写:
   - A 厂:0x06 写单寄存器
   - B 厂:0x10 写多寄存器
   - C 厂:先写 0x0030=0x55AA 解锁
5. 写 target_rh=520(×0.1)、deadband=50(×0.1)
6. 回读 40001/40009/40018 → 不一致标 WriteVerifyFailed
7. 成功 → 发状态事件 + 审计:who/when/before/after/raw/result
3D 按钮不是“发 Modbus 帧”,是“提交一个受控意图”。
七、联动规则:3D 里“看得见”的十二防片段
触发 | 中台动作 | 3D 表现 |
|---|---|---|
湿度 >63%RH | 除湿+净化同步,多机错峰 | 机体变蓝,区域湿度云图回拉 |
湿度 <45%RH | 湿膜加湿,禁超声波 | 机体变绿 |
PM2.5 >75 | 净化提档,关外新风 | 粒子图层变淡 |
门开/有人 | UV/臭氧硬停 | 消毒图标红叉 |
烟感 | 停新风/净化风机,交还消防 | 全库黄闪,一体机置灰 |
水浸 | 关加湿/水阀,强排 | 地面蓝迹+声光 |
臭氧 >0.08ppm | 停消毒+强排+通风计时 | 臭氧条变红,通风完成才解禁 |
规则优先级:
消防 > 门禁/有人 > 臭氧安全 > 消毒指令 > 日常恒湿/净化 > 人工点按八、3D 与实时控制的责任切分(最容易写错)
能力 | 3D 平台 | 边缘网关 | 一体机 |
|---|---|---|---|
画模型/弹曲线 | ✅ | ❌ | ❌ |
存审计/报表 | ✅ | 边缘缓存 | ❌ |
判阈值/趋势/死区 | ✅(业务级) | ✅(实时级) | ❌ |
发 Modbus 帧/CRC | ❌ | ✅ | 收帧执行 |
本地 PID/压缩机保护 | ❌ | 可辅助 | ✅ 主责 |
断网自持 | ❌ | ✅ | ✅ |
UV/臭氧硬切断 | 软件拦截 | 可下发 | 门禁硬接点最终切 |
平台抢边缘的实时权 → 断网就瘫;3D 抢平台的审计权 → 出事说不清。
九、开发落地顺序(别一上来做炫酷大屏)
- 拿 1 台一体机 + 2 测点做点表联调(偏移/缩放/字节序/0x06 or 0x10)
- 边缘网关跑 72h:轮询、断网缓存、写后回读、互锁
- 建空间树:楼栋→库房→分区→架列→设备位(BIM/CAD 轻量化)
- 3D 先画 1 个库房:墙/架/一体机/测点,绑实时值
- 接门禁/水浸/烟感,跑安全联锁
- 做湿度云图、消毒时段、滤网寿命、臭氧通风链
- 最后上领导大屏、漫游、粒子特效
十、验收口径(信创+3D+一体机)
- 3D 模型坐标与实际安装位误差 ≤5cm(或按 BIM 精度)
- 点模型看到的值 = 该空间代表点值,不是回风单点冒充
- 写操作回读一致率 100%
- 门开 → UV/臭氧停 ≤1s,3D 红叉+审计
- 断网 72h 一体机本地自持,恢复补传不重不漏
- 浮点/缩放/字节序全对,无 250℃ / 1000%RH
- 十二防事件五段留痕:触发→判定→执行→回读→审计
- 信创栈:CPU/OS/DB/中间件均有兼容证明或实测报告
十一、一句话收口
国产化智慧档案平台里,3D 可视化对接恒湿一体机,3D 是“空间操作系统”的壳,边缘网关是“工业翻译官+仲裁者”,平台是“策略与审计大脑”,一体机是“执行手脚”。 别让前端按钮直接写 40009 bit0,别让平台算 CRC,别让大屏关机时库房失守——三层职责切清,数字孪生才不是 PPT 孪生。
关键词:国产化智慧档案平台、3D 数字孪生、恒温恒湿消毒净化一体机、Modbus TCP、边缘网关、信创、物模型、写后回读、安全联锁、十二防
标签:#智慧档案平台 #3D可视化 #数字孪生 #恒湿净化一体机 #ModbusTCP #边缘网关 #信创 #写后回读 #安全联锁 #十二防 #档案库房 #国产数据库
原创声明:本文系作者授权腾讯云开发者社区发表,未经许可,不得转载。
如有侵权,请联系 cloudcommunity@tencent.com 删除。
目录
腾讯云开发者

Copyright © 2013 - 2026 Tencent Cloud. All Rights Reserved. 腾讯云 版权所有
深圳市腾讯计算机系统有限公司 ICP备案/许可证号:粤B2-20090059  粤公网安备44030502008569号
腾讯云计算(北京)有限责任公司 京ICP证150476号 | 京ICP备11018762号